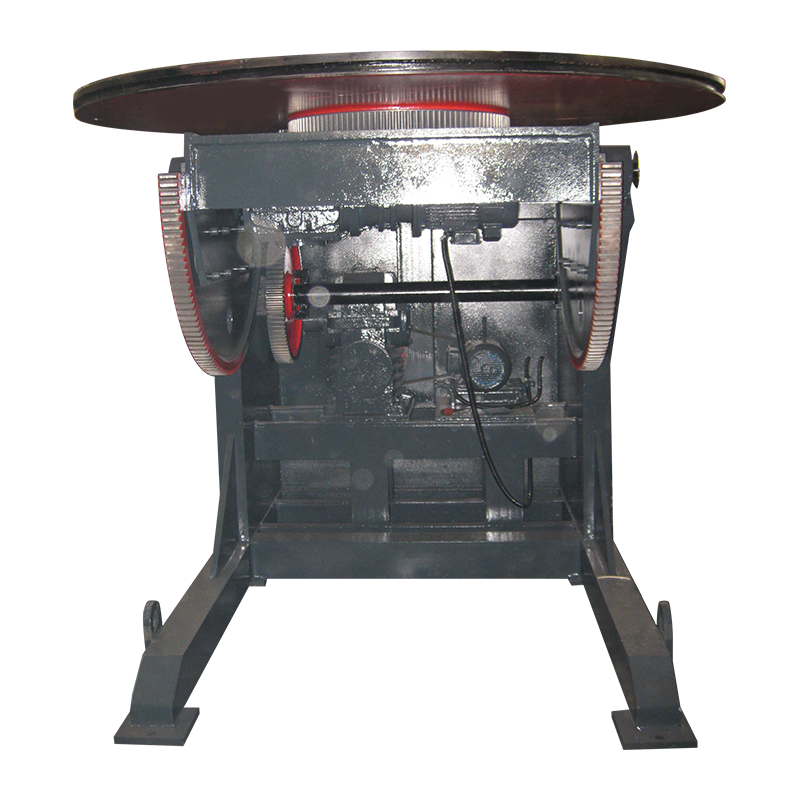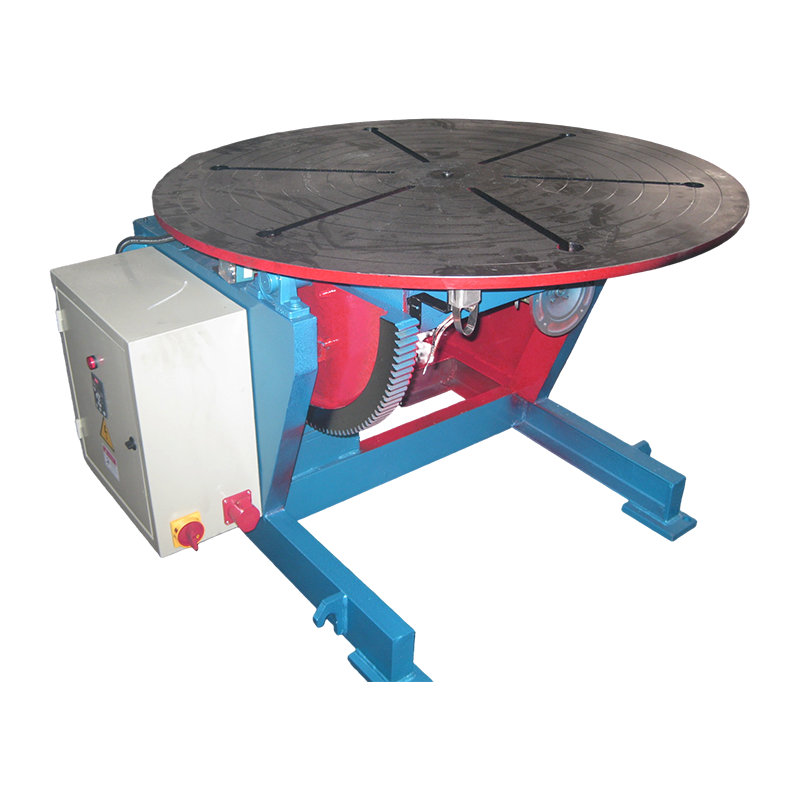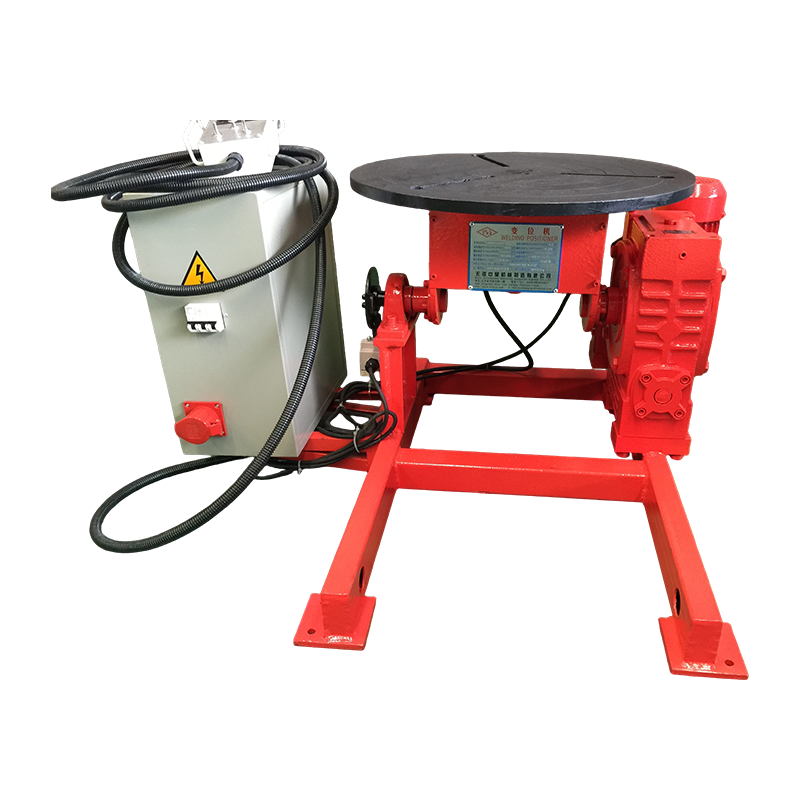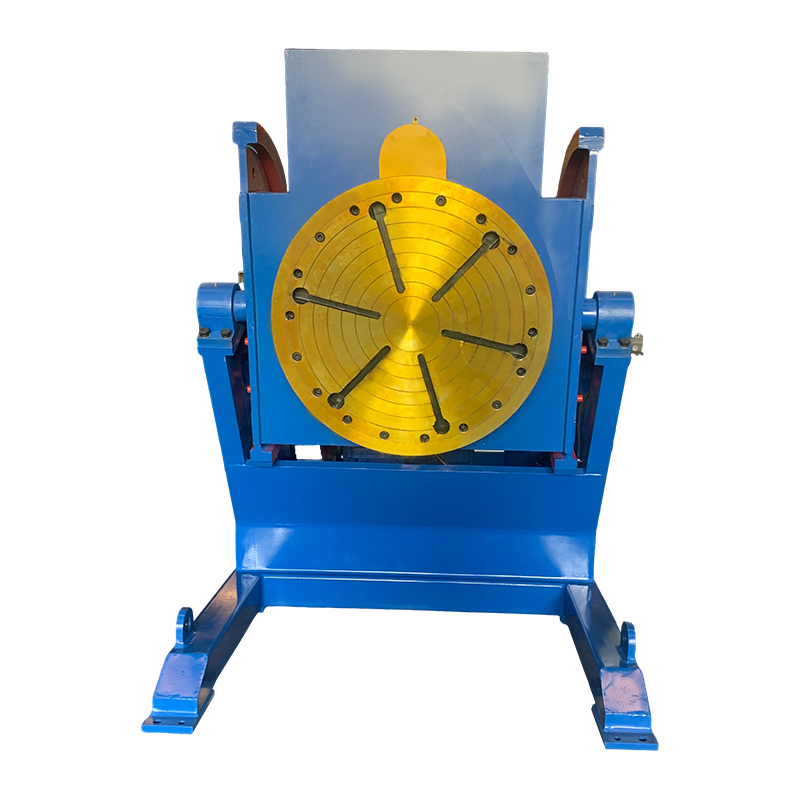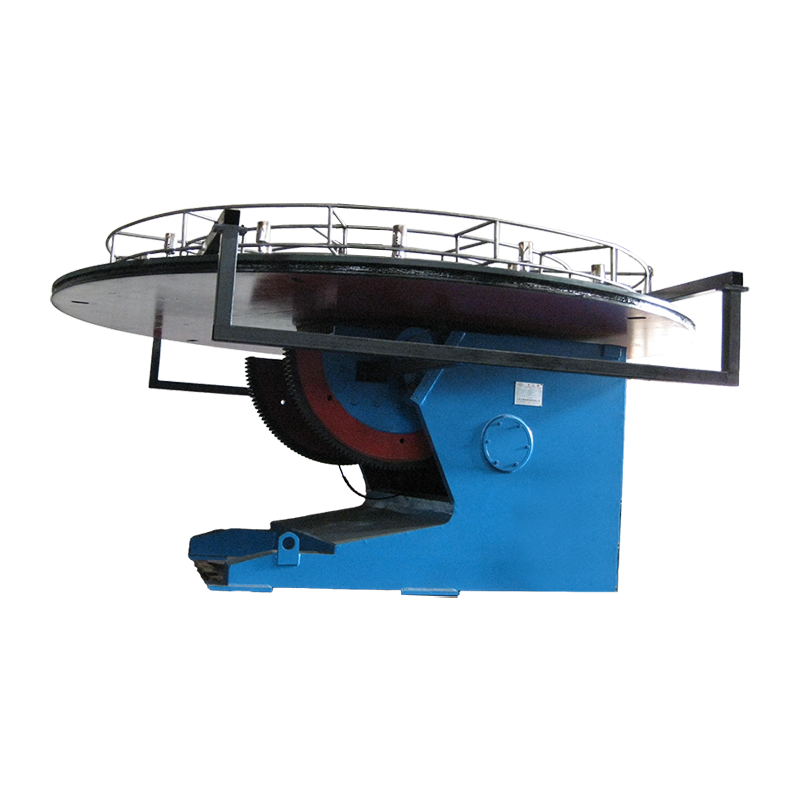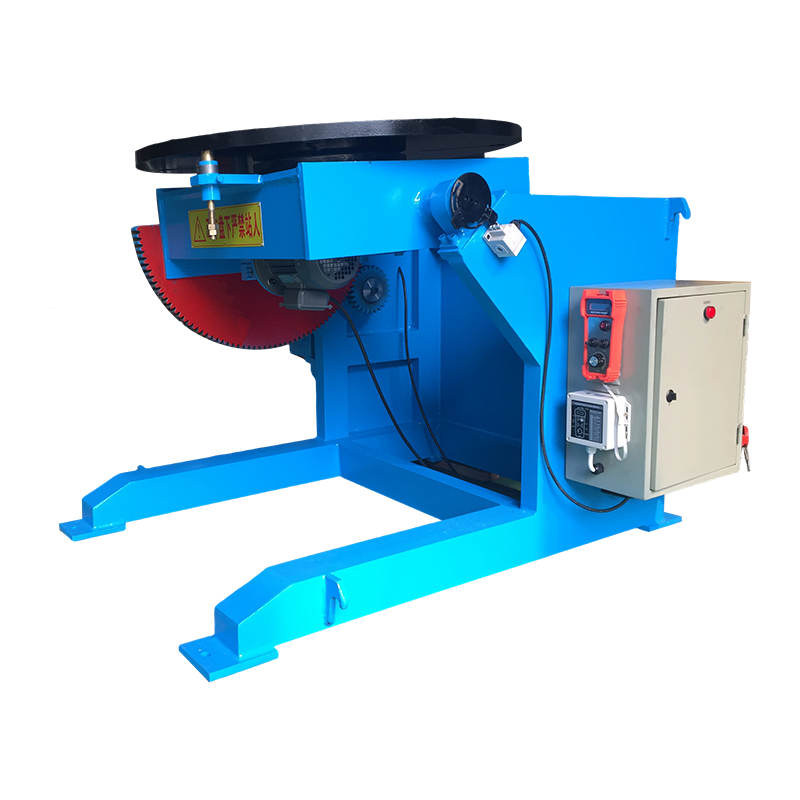
Positioner pengelasan robotik meningkatkan kualitas las dan efisiensi keluaran dengan terus-menerus mengubah posisi benda kerja sehingga robot las selalu beroperasi pada posisi datar atau horizontal yang optimal, menghilangkan lintasan overhead dan vertikal yang menurunkan penetrasi dan konsistensi manik. Dalam praktiknya, produsen yang mengintegrasikan pengatur posisi robot melaporkan pengurangan waktu siklus sebesar 20–40% dan tingkat kerusakan serendah 0,1% — dibandingkan dengan 2–5% dalam operasi pengelasan manual.
Panduan ini mencakup cara kerja pengatur posisi pengelasan robotik, jenis apa yang tersedia, cara memilih konfigurasi yang tepat, dan hasil terukur apa yang dapat Anda harapkan dari sistem yang terintegrasi dengan baik.
Cara Kerja Robotic Welding Positioner
Pengatur posisi pengelasan robotik adalah perlengkapan bermotor yang memutar, memiringkan, atau membalik benda kerja di bawah kendali terkoordinasi dengan robot pengelasan, memastikan setiap sambungan las ditempatkan pada sudut ideal untuk pengendapan. Daripada mengharuskan lengan robot untuk memutar ke posisi yang sulit dijangkau, pengatur posisi membawa sambungan ke robot — mempertahankan orientasi datar atau sedikit miring yang menghasilkan las penetrasi penuh dengan geometri manik yang konsisten.
Positioner berkomunikasi dengan pengontrol robot melalui I/O bersama atau protokol fieldbus — biasanya EtherCAT, DeviceNet, atau PROFINET — memungkinkan gerakan disinkronkan sepenuhnya. Saat robot menyelesaikan lintasan pengelasan pada satu sisi, robot memberi sinyal kepada pengatur posisi untuk mengindeks bagian tersebut ke posisi sambungan berikutnya sementara robot menyetel ulang obornya. Penyerahan terkoordinasi ini menghilangkan seluruh waktu pemosisian ulang manual.
Paling modern positioner pengelasan robot diperlakukan sebagai sumbu eksternal oleh pengontrol robot. Robot 6 sumbu yang terintegrasi dengan positioner 2 sumbu secara efektif menjadi sistem 8 sumbu, dengan semua sumbu terkoordinasi secara real time. Ini berarti robot dan pengatur posisi dapat bergerak secara bersamaan — benda kerja berputar saat obor bergerak — memungkinkan jalur las spiral heliks dan kontinu yang rumit yang secara geometris tidak mungkin dilakukan dengan perlengkapan stasioner.
Motor servo menggerakkan sumbu rotasi dan kemiringan positioner, dengan encoder presisi yang memberikan umpan balik sudut yang biasanya akurat hingga ±0,01 derajat. Kapasitas beban berkisar dari di bawah 100 kg untuk pengatur posisi bagian kecil hingga lebih dari 30.000 kg untuk sistem fabrikasi struktur berat yang digunakan dalam pembuatan kapal dan pembuatan gerbong kereta.
Jenis Positioner Pengelasan Robot
Lima jenis utama pengatur posisi pengelasan robotik masing-masing menangani geometri benda kerja dan skenario produksi yang berbeda — memilih jenis yang salah untuk aplikasi Anda adalah salah satu kesalahan integrasi yang paling umum dan merugikan.
1. Positioner Headstock-Tailstock (H/T).
Positioner headstock-tailstock adalah jenis yang paling banyak digunakan dalam sel pengelasan robotik, cocok untuk komponen silinder dan tubular yang memanjang. Benda kerja dijepit di antara headstock yang digerakkan dan tailstock pasif atau yang digerakkan, memungkinkan rotasi 360 derajat terus menerus sepanjang sumbu memanjang. Aplikasi umum meliputi bejana tekan, manifold buang, balok struktural, dan rakitan pipa.
- Kapasitas beban: 500 kg hingga 20.000 kg (nilai pusat gravitasi)
- Kecepatan rotasi: 0,01 hingga 3 RPM, dikontrol servo
- Penggunaan umum: Kumparan pipa, poros gandar, bejana tekan berbentuk silinder
- Keuntungan utama: Rotasi terus menerus memungkinkan pengelasan melingkar penuh tanpa henti
2. Positioner Meja Putar (Sumbu Tunggal).
Pengatur posisi meja putar memutar benda kerja pada satu bidang horizontal atau miring, menjadikannya titik masuk paling sederhana dan hemat biaya untuk otomatisasi pengelasan robotik. Pelat muka datar memutar bagian tersebut untuk menyajikan sambungan las yang berbeda secara berurutan. Mereka sangat cocok untuk fabrikasi pelat datar, rakitan braket, dan pengelasan simetris. Unit meja putar dasar berharga sekitar $8.000–$15.000, jauh di bawah biaya sistem multi-sumbu.
- Kapasitas beban: 50kg hingga 5.000kg
- Sumbu: 1 (rotasi)
- Penggunaan umum: Rakitan braket, dudukan mesin, pengelasan datar
- Keuntungan utama: Biaya rendah, pemrograman sederhana, luas lantai minimal
3. Positioner Dua Sumbu (Miring-Putar).
Positioner kemiringan-putar dua sumbu adalah solusi serba guna yang paling serbaguna untuk pengelasan robotik pada rakitan 3D yang kompleks. Kepala yang dapat dimiringkan (biasanya 0–135 derajat) dikombinasikan dengan rotasi 360 derajat penuh memungkinkan hampir semua sambungan ditampilkan dalam posisi datar. Positioner ini bekerja dengan variasi geometri komponen terbesar dan merupakan rekomendasi default untuk bengkel kerja yang menangani beragam kelompok komponen. Harapkan untuk berinvestasi $20.000–$60.000 tergantung pada kapasitas.
- Kapasitas beban: 250kg hingga 10.000kg
- Sumbu: 2 (rotasi kemiringan)
- Penggunaan umum: Peralatan pertanian, mesin konstruksi, kerangka struktur yang kompleks
- Keuntungan utama: Menangani rentang bentuk komponen terluas dalam satu unit
4. Pengatur Posisi Kincir Ria (Stasiun Ganda).
Ferris wheel positioner secara dramatis meningkatkan hasil dengan memungkinkan operator memuat dan membongkar satu stasiun sementara robot mengelas stasiun lainnya , secara efektif menghilangkan waktu menganggur robot karena pergantian komponen. Kedua stasiun berputar di sekitar poros tengah — ketika pengelasan selesai di stasiun A, pengatur posisi mengindeks 180 derajat, menampilkan stasiun B ke robot sementara operator melayani stasiun A. Dalam produksi volume tinggi, konfigurasi ini dapat menjaga waktu busur robot di atas 85%, dibandingkan dengan 40–55% di sel stasiun tunggal.
- Kapasitas beban: 200 kg hingga 3.000 kg per stasiun
- Sumbu: 1 (indeks) hingga 2 per stasiun (putar miring)
- Penggunaan umum: Sub-rakitan otomotif, halangan trailer, suku cadang berulang bervolume tinggi
- Keuntungan utama: Memaksimalkan waktu arc-on robot, ideal untuk produksi volume
5. Pengatur Posisi Skyhook dan Trunnion
Pengatur posisi trunnion dirancang untuk pengelasan yang sangat besar dan berat — seperti rangka peralatan pertambangan, komponen turbin angin, dan badan gerbong kereta — di mana desain pengatur posisi standar tidak dapat menangani perpindahan massa atau pusat gravitasi. Bagian tersebut ditopang pada dua titik trunnion pada sisi berlawanan, memungkinkan rotasi beban dari 5.000 kg hingga lebih dari 30.000 kg. Varian Skyhook menangguhkan bagian atas, memberikan robot akses ke semua permukaan bawah tanpa halangan.
- Kapasitas beban: 5.000kg hingga 30.000kg
- Penggunaan umum: Peralatan pertambangan, struktur energi angin, fabrikasi rel berat
- Keuntungan utama: Menangani muatan ekstrem dengan kontrol pusat gravitasi yang stabil
Jenis Positioner Pengelasan Robot: Perbandingan Berdampingan
Tabel di bawah ini membandingkan kelima jenis positioner di seluruh dimensi yang paling penting ketika menentukan sistem untuk sel pengelasan robotik.
| Tipe Pemosisian | sumbu | Rentang Kapasitas | Waktu Arc-On | Kisaran Biaya (USD) | Aplikasi Terbaik |
| Headstock-Tailstock | 1 | 500kg – 20.000kg | 70–80% | $15.000 – $80.000 | Pipa, silinder, poros |
| Meja Putar (Sumbu Tunggal) | 1 | 50kg – 5.000kg | 55–70% | $8.000 – $25.000 | Lasan datar, tanda kurung |
| Dua Sumbu (Putar Miring) | 2 | 250kg – 10.000kg | 70–85% | $20.000 – $60.000 | Rakitan 3D yang kompleks |
| Ferris Wheel (Stasiun Ganda) | 1 indeks 2/stasiun | 200 kg – 3.000 kg/stasiun | 85–95% | $35.000 – $120.000 | Bagian berulang bervolume tinggi |
| Trunnion / Skyhook | 1–2 | 5.000kg – 30.000kg | 65–80% | $80.000 – $300.000 | Fabrikasi struktur berat |
Tabel 1: Perbandingan jenis pengatur posisi pengelasan robotik berdasarkan sumbu, kapasitas beban, waktu busur robot, biaya, dan aplikasi utama.
Manfaat Utama dari Robotic Welding Positioner
Manfaat utama dari mengintegrasikan positioner pengelasan robotik adalah peningkatan kualitas las yang terukur dan dapat diukur dikombinasikan dengan pengurangan total waktu siklus. — dua tujuan yang sering bertentangan dalam operasi manual namun dicapai secara bersamaan dalam sistem penentuan posisi robot.
Pengelasan Posisi Datar yang Konsisten
Gravitasi adalah tantangan mendasar dalam pengelasan. Logam kumpulan las cair mengalir ke bawah, artinya posisi overhead (4G) dan vertikal (3G) memerlukan keterampilan tukang las yang lebih tinggi dan kecepatan gerak yang lebih lambat untuk mencegah sag dan underfill. Pengatur posisi robotik menghilangkan posisi ini seluruhnya dengan memutar bagian sehingga setiap sambungan ditampilkan pada posisi datar (1G) atau fillet horizontal (2F) — dua posisi yang memungkinkan kecepatan gerak tercepat, penetrasi terdalam, dan profil manik paling konsisten. Dalam praktiknya, kecepatan gerak GMAW pada posisi datar dapat mencapai 80–120 inci per menit, dibandingkan 20–40 IPM untuk lintasan di luar posisi.
Mengurangi Waktu Siklus
Pemosisian ulang otomatis antar sambungan las memerlukan waktu 3–8 detik per indeks pada sebagian besar pengatur posisi yang digerakkan servo. Pemosisian ulang secara manual oleh operator manusia — termasuk melepas penjepit, mengangkat, mengubah posisi, dan memasang kembali penjepit — biasanya memerlukan waktu 45–120 detik per pengoperasian dan menimbulkan variabilitas. Untuk bagian yang memerlukan 8 reposisi, perbedaan ini saja menghemat 6–15 menit waktu non-arc per unit. Dengan 20 bagian per shift, itu mewakili 2–5 jam kapasitas pemulihan setiap hari.
Tingkat Kecacatan dan Biaya Pengerjaan Ulang yang Lebih Rendah
Sel pengelasan robotik dengan pengatur posisi terkoordinasi secara konsisten mencapai tingkat kerusakan di bawah 0,5%, dengan operasi terbaik di kelasnya melaporkan tingkat kerusakan 0,05–0,1%. Sebagai perbandingan, operasi pengelasan manual pada aplikasi serupa rata-rata memiliki tingkat kerusakan 2–5%. Mengingat bahwa biaya pengerjaan ulang las biasanya 5–10 kali lebih tinggi dibandingkan biaya pengelasan awal — karena penggilingan, pengelasan ulang, koreksi distorsi panas, dan inspeksi ulang — mengurangi tingkat kerusakan dari 3% menjadi 0,2% pada produksi tahunan 10.000 unit dapat menghasilkan $200.000 hingga $800.000 dalam menghindari biaya pengerjaan ulang.
Jangkauan dan Akses Robot yang Diperluas
Lengan robot memiliki batas jangkauan yang tetap. Pada fabrikasi yang kompleks, beberapa sambungan mungkin secara geometris tidak dapat diakses dari posisi robot tetap. Dengan memutar dan memiringkan benda kerja, positioner secara efektif memperluas jangkauan fungsional robot — membawa sambungan jarak jauh ke dalam lingkup kerja robot tanpa mengubah posisi robot itu sendiri. Hal ini sangat berharga dalam pengelasan pipa otomatis dan fabrikasi bejana tekan di mana lapisan las membungkus seluruh keliling bagian.
Peningkatan Keselamatan Operator
Reposisi manual pada pengelasan berat mempunyai risiko cedera muskuloskeletal yang signifikan. Komponen dengan berat 50–500 kg memerlukan derek di atas kepala atau beberapa operator, dan pengangkatan yang tidak tepat merupakan penyebab utama cedera di tempat kerja di bengkel fabrikasi. Pengatur posisi robot menghilangkan semua penanganan manual selama proses pengelasan — operator memuat dan membongkar perlengkapan dengan alat bantu angkat yang sesuai, namun reposisi selama pengelasan sepenuhnya digerakkan oleh mesin. Hal ini berkontribusi pada pengurangan klaim kompensasi pekerja dan peningkatan kepatuhan OSHA.
Cara Memilih Positioner Pengelasan Robot yang Tepat
Memilih positioner pengelasan robot yang tepat memerlukan evaluasi lima parameter penting: berat dan geometri komponen, volume produksi, kompatibilitas robot, ruang lantai, dan anggaran. Melakukan salah satu saja saja akan menimbulkan masalah yang mahal untuk diperbaiki setelah instalasi.
Langkah 1 — Tentukan Bagian Amplop dan Beratnya
Hitung berat benda kerja maksimum termasuk perlengkapan dan perkakas — bukan hanya bagian telanjangnya. Tambahkan margin keamanan 25–30% ke angka ini saat menentukan kapasitas positioner. Misalnya, komponen berbobot 300 kg dengan perlengkapan 40 kg harus diberi pengatur posisi minimum 450 kg. Selain itu, hitung offset pusat gravitasi dari sumbu rotasi — beban eksentrik memerlukan penurunan kapasitas atau penyeimbang, yang harus dievaluasi oleh produsen pengatur posisi sebelum menentukan sistem penggerak.
Langkah 2 — Evaluasi Geometri Bagian dan Aksesibilitas Gabungan
Tentukan berapa banyak sambungan las yang ada, orientasinya relatif satu sama lain, dan apakah rotasi sumbu tunggal cukup untuk menampilkan semua sambungan pada posisi datar. Jika sambungan terdapat pada beberapa permukaan tegak lurus, diperlukan pengatur posisi miring-putar dua sumbu. Jika sambungan berbentuk melingkar pada sumbu panjang, headstock-tailstock adalah pilihan yang tepat. Buat sketsa atau modelkan bagian dalam CAD dan simulasikan urutan rotasi sebelum memilih jenis positioner.
Langkah 3 — Cocokkan Positioner dengan Pengontrol Robot
Konfirmasikan bahwa sistem penggerak pengatur posisi kompatibel dengan antarmuka sumbu eksternal pengontrol robot Anda. Sebagian besar OEM robot besar mendukung koordinasi sumbu eksternal melalui papan sumbu khusus atau konektivitas fieldbus. Tentukan persyaratan protokol penggerak servo positioner di awal proyek — protokol komunikasi yang tidak cocok adalah penyebab umum penundaan integrasi. Konfirmasikan jumlah maksimum sumbu eksternal terkoordinasi yang didukung pengontrol Anda (biasanya 3–7 bergantung pada generasi pengontrol).
Langkah 4 — Hitung Kebutuhan Volume Produksi
Untuk volume produksi di bawah 5.000 suku cadang per tahun dengan variasi suku cadang yang tinggi, pengatur posisi miring-putar dua sumbu biasanya memberikan hasil terbaik. Untuk volume yang melebihi 20.000 suku cadang per tahun dengan variasi terbatas, konfigurasi stasiun ganda kincir ria memaksimalkan keluaran per meter persegi tapak sel. Untuk fabrikasi struktural bervolume rendah dan bernilai tinggi, headstock-tailstock atau trunnion positioner dengan kapasitas lebih tinggi diperlukan bahkan pada volume tahunan yang lebih rendah.
Langkah 5 — Menilai Luas Lantai dan Keliling Keamanan
Selubung rotasi pengatur posisi harus sepenuhnya berada di dalam perimeter pagar pengaman sel robot, dengan jarak bebas yang memadai untuk dimensi bagian maksimum pada setiap sudut rotasi. Suatu bagian berukuran panjang 1.200 mm yang berputar pada headstock-tailstock memerlukan radius jarak minimal 700 mm dari sumbu rotasi ke struktur sekitarnya. Tirai lampu keselamatan atau pemindai area harus diposisikan untuk memperhitungkan selubung dinamis penuh dari lengan robot dan pengatur posisi berputar.
| Skenario | Bagian Berat | Volume Tahunan | Tipe yang Direkomendasikan | Perkiraan Periode ROI |
| Kurung kecil, bengkel kerja | Di bawah 100kg | 2.000 – 8.000 | Meja putar | 12–18 bulan |
| Fabrikasi geometri campuran | 100 – 500kg | 1.000 – 10.000 | Putar Kemiringan Dua Sumbu | 18–30 bulan |
| Sub-perakitan otomotif bervolume tinggi | 50 – 300kg | 20.000 | Ferris Wheel (Stasiun Ganda) | 10–16 bulan |
| Pengelasan pipa dan silinder | 200 – 5.000kg | 500 – 5.000 | Headstock-Tailstock | 20–36 bulan |
| Fabrikasi struktur berat | 5.000kg | Di bawah 500 | Trunnion / Skyhook | 36–60 bulan |
Tabel 2: Panduan pemilihan positioner berdasarkan skenario produksi, berat komponen, volume, dan perkiraan laba atas periode investasi.
Integrasi dengan Sel Pengelasan Robot
Integrasi yang sukses dari pengatur posisi pengelasan robotik memerlukan perencanaan terkoordinasi di seluruh desain mekanis, pemrograman perangkat lunak, dan konfigurasi sistem keselamatan sejak tahap awal desain sel. — memasang kembali positioner ke dalam sel yang sudah ada mungkin dilakukan, namun secara konsisten lebih mahal dan memakan waktu dibandingkan merancangnya dari awal.
Koordinasi dan Pemrograman Poros Eksternal
Memprogram sistem pengatur posisi robot sebagai sumbu eksternal yang terkoordinasi berarti setiap titik yang diajarkan dalam program robot mencakup posisi sambungan robot dan sudut pengatur posisi secara bersamaan. Saat program berjalan, pengontrol menginterpolasi semua sumbu secara real time — pengatur posisi berputar saat robot menggerakkan obor, mempertahankan posisi relatif konstan antara ujung kawat dan sambungan las. Gerakan terkoordinasi ini penting untuk pengelasan spiral, lapisan kerucut, dan geometri apa pun di mana pendekatan indeks-dan-lasan berurutan akan meninggalkan tanda berhenti-mulai pada manik.
Desain Perlengkapan dan Perkakas
Pelat muka atau antarmuka pencekam pengatur posisi harus sesuai dengan desain perkakas, dan perkakas harus menemukan lokasi komponen secara berulang dalam jarak 0,5 mm atau lebih baik — toleransi yang diperlukan agar program pengelasan busur robotik dapat mengenai alur sambungan secara konsisten tanpa pelacakan jahitan. Perkakas yang menimbulkan kesalahan lokasi lebih besar dari 1,5 mm memerlukan penambahan sistem pelacakan jahitan laser atau tegangan busur untuk mengimbanginya secara dinamis, sehingga menambah biaya sel sebesar $8.000–$25.000.
Arsitektur Keselamatan
Pengatur posisi pengelasan robotik menciptakan zona bahaya dinamis di luar zona bahaya yang hanya terdapat pada lengan robot. Pelat muka yang berputar dan bagian itu sendiri merupakan titik jepit, bahaya tertimpa, dan risiko proyektil jika penjepit gagal selama rotasi. Pengontrol logika terprogram (PLC) dengan tingkat keamanan harus memantau status penjepit perlengkapan, batas torsi, dan batas kecepatan pada semua sumbu positioner. Sistem keselamatan harus menjaga pengatur posisi tetap diam jika masukan keselamatan tidak terpenuhi, dan harus gagal dalam kondisi pengereman dan menahan — bukan berputar bebas ke bawah — jika terjadi penghentian darurat.
Industri Yang Menggunakan Robotic Welding Positioner
Positioner pengelasan robotik diterapkan di hampir setiap sektor manufaktur berat dan presisi , dari barang konsumsi hingga struktur luar angkasa yang penting.
- Pemasok Otomotif dan Tingkat 1: Sistem pembuangan, subframe sasis, komponen suspensi, dan rangka kursi — biasanya menggunakan sel kincir ria untuk volume tinggi dan waktu siklus cepat
- Peralatan Pertanian: Lengan loader, rakitan boom, dan rangka implementasi — pengelasan berat dan asimetris yang memanfaatkan positioner putar miring dua sumbu dengan kapasitas 1.000–5.000 kg
- Minyak dan Gas: Cangkang bejana tekan, potongan spul pipa, dan sub-rakitan flensa — pengatur posisi headstock-tailstock mendominasi segmen ini karena geometri silinder pada sebagian besar komponen
- Peralatan Konstruksi: Boom excavator, counterweight, penghubung bucket, dan komponen derek — sering kali merupakan aplikasi pengelasan robotik terbesar di luar pembuatan kapal, yang memerlukan trunnion atau pengatur posisi miring-putar tugas berat
- Dirgantara dan Pertahanan: Bagian tangki bahan bakar, komponen struktural badan pesawat, dan selubung motor roket — dilas di lingkungan terkendali menggunakan pengatur posisi presisi tinggi dengan persyaratan akurasi sudut 0,01 derajat atau lebih baik
- Kereta Api dan Transportasi: Rangka bogie, rakitan coupler, dan bagian bodi gerbong — biasanya dilas dengan pengatur posisi trunnion besar dan sistem gantri robotik yang bekerja bersama-sama
- Energi Terbarukan: Bagian menara turbin angin, rangka nacelle, dan struktur pelacak surya — komponen yang sangat besar dan berat memerlukan sistem pengatur posisi yang dirancang khusus
Pertanyaan yang Sering Diajukan Tentang Robotic Welding Positioner
T: Apa perbedaan antara pengatur posisi las dan rotator las?
Rotator las menopang dan memutar benda kerja berbentuk silinder pada roller yang digerakkan — bagian tersebut bertumpu pada roller dan berputar karena beratnya sendiri. Sebaliknya, positioner menjepit atau memasang bagian tersebut dan memutarnya melalui sumbu yang digerakkan — memberikan kontrol sudut yang presisi, apa pun bentuk bagiannya. Rotator digunakan hampir secara eksklusif untuk pipa dan bejana bundar; positioner menangani geometri sewenang-wenang. Dalam pengelasan robotik, positioner sangat disukai karena terintegrasi dengan pengontrol robot sebagai sumbu eksternal yang terkoordinasi, memungkinkan gerakan tersinkronisasi yang tidak dapat dilakukan oleh rotator.
T: Dapatkah pengatur posisi pengelasan robotik digunakan pada semua proses pengelasan?
Ya - pengatur posisi pengelasan robot tidak bergantung pada proses. Mereka digunakan dengan GMAW (MIG), GTAW (TIG), FCAW, SAW (busur terendam), pengelasan plasma, dan pengelasan laser. Spesifikasi pengatur posisi (beban, kecepatan, akurasi) mungkin berbeda menurut prosesnya — Aplikasi SAW biasanya memerlukan rotasi yang lambat dan stabil pada kecepatan yang tepat untuk mempertahankan selimut fluks, sedangkan pengatur posisi GMAW dapat mengindeks lebih cepat di antara posisi-posisi terpisah. Persyaratan proses harus ditentukan kepada produsen positioner sebelum pemilihan motor penggerak dan girboks diselesaikan.
T: Berapa ROI tipikal untuk pengatur posisi pengelasan robotik?
Pengembalian investasi sangat bergantung pada volume produksi, kompleksitas komponen, dan biaya tenaga kerja manual saat ini. Di lingkungan otomotif dan manufaktur bervolume tinggi, periode ROI 10–18 bulan merupakan hal yang umum untuk instalasi ferris wheel positioner. Di bengkel kerja atau lamaran bervolume rendah, 24–36 bulan lebih umum terjadi. Perhitungan ROI harus mencakup penghematan dari berkurangnya pengerjaan ulang, realokasi tenaga kerja, penggunaan bahan habis pakai yang lebih rendah (kecepatan perjalanan posisi datar yang lebih cepat mengkonsumsi lebih sedikit kawat per satuan panjang las), dan pengurangan klaim cedera — bukan hanya penghematan tenaga kerja langsung dari penggantian robot.
T: Bagaimana cara mencegah arus las melewati bantalan pengatur posisi?
Arus las yang dihantarkan melalui bantalan positioner menyebabkan kerusakan pemesinan pelepasan listrik (EDM) pada rangkaian bantalan, yang menyebabkan kegagalan bantalan dini — sering kali dalam beberapa bulan. Solusi yang tepat adalah mengarahkan kembali ground pengelasan langsung ke perlengkapan benda kerja atau pelat muka, melewati bantalan seluruhnya, menggunakan kabel grounding tingkat pengelasan yang sesuai dengan arus listrik yang diharapkan. Banyak produsen pengatur posisi menyediakan titik koneksi ground khusus pada pelat muka dan rumah headstock untuk tujuan ini. Jangan pernah mengandalkan baja struktural positioner atau rakitan bantalan sebagai jalur kembali ke tanah.
T: Perawatan apa yang diperlukan oleh positioner pengelasan robotik?
Interval perawatan bergantung pada siklus kerja dan beban, namun persyaratan standar meliputi: pemeriksaan dan penggantian oli kotak roda gigi setiap 2.000–4.000 jam, pelumasan bantalan setiap 500–1.000 jam, verifikasi kalibrasi encoder setiap 12 bulan, inspeksi kabel ground setiap minggu untuk mengetahui keausan atau kerusakan, dan pencadangan parameter penggerak servo setelah perubahan perangkat lunak apa pun. Kontaminasi percikan las pada pelat muka dan area sumbu rotasi harus dibersihkan setiap hari. Positioner dalam aplikasi siklus tugas tinggi (dua atau tiga shift) harus diperiksa oleh tim servis pabrikan setiap tahunnya.
T: Berapa volume komponen minimum yang sesuai dengan positioner pengelasan robotik?
Tidak ada batasan universal, namun sebagai pedoman praktis: jika satu komponen memiliki lebih dari 3 operasi reposisi per siklus pengelasan, positioner kemungkinan akan membayar kembali dalam waktu 24 bulan dengan volume produksi serendah 500 unit per tahun — asalkan nilai komponennya signifikan dan biaya pengerjaan ulangnya tinggi. Untuk suku cadang sederhana dengan satu atau dua reposisi, volume 2.000 per tahun biasanya diperlukan untuk membenarkan investasi modal pada positioner dibandingkan perlengkapan manual yang dirancang dengan baik.
Poin utama: Positioner pengelasan robotik bukanlah aksesori opsional dalam sel pengelasan otomatis modern — ini adalah mekanisme yang membuat pengelasan robotik lebih unggul secara ekonomis dan teknis dibandingkan pengelasan manual pada berbagai aplikasi terluas. Memilih jenis positioner, kapasitas, dan pendekatan integrasi yang tepat sejak awal adalah keputusan teknik paling penting dalam setiap proyek otomasi pengelasan. Prioritaskan kapasitas beban dengan margin, verifikasi kompatibilitas pengontrol sejak dini, dan rancang sistem keselamatan secara paralel dengan arsitektur mekanis dan perangkat lunak.