Positioner Pengelasan Konvensional Hidraulik 3T
Positioner Pengelasan Konvensional Hidraulik 3T adalah peralatan yang digerakkan secara hidrolik yang digunakan untuk memposisikan dan memutar bend...
See Details
Positioner pengelasan adalah perangkat mekanis yang memutar, memiringkan, atau mengubah posisi benda kerja untuk menempatkan setiap sambungan las pada posisi datar atau hatauizontal optimal, sedangkan jenis robot las mengacu pada berbagai konfigurasi lengan otomatis — artikulasi, SCARA, Cartesian, kolaboratif, dan banyak lagi — yang menjalankan pengelasan itu sendiri. Digunakan secara terpisah, masing-masing meningkatkan kualitas las dan ergonomi operator. Digunakan bersama-sama dalam sel pengelasan terintegrasi, teknologi ini sepenuhnya menghilangkan pengelasan di luar posisi, mengurangi waktu siklus sebesar 30–60%, dan memungkinkan produksi berkelanjutan tanpa pengawasan di seluruh industri mulai dari fabrikasi berat hingga elektronik presisi.
A pengatur posisi pengelasan adalah sistem penahan kerja bertenaga yang memanipulasi orientasi benda kerja selama pengelasan sehingga sambungan selalu menghadap tukang las atau robot las dalam posisi yang paling mudah diakses dan mendukung gravitasi. Tujuan utamanya adalah mengubah pengelasan di atas kepala, vertikal, dan horizontal — yang lebih lambat, kurang konsisten, dan memerlukan keterampilan las yang lebih tinggi — menjadi posisi datar (1G) atau fillet horizontal (2F), yang menghasilkan las berkualitas tertinggi dengan kecepatan perjalanan tercepat.
Pengatur posisi pengelasan diklasifikasikan berdasarkan sumbu geraknya, kapasitas beban, dan aplikasinya. Enam jenis yang paling umum adalah:
Pengatur posisi meja putar memutar benda kerja pada satu sumbu horizontal, menjadikannya ideal untuk pengelasan melingkar pada bagian silinder seperti flensa, bejana tekan, dan gulungan pipa. Kapasitas beban berkisar dari 50 kg hingga lebih dari 100.000 kg untuk model industri berat. Kecepatan putaran biasanya 0,1–5 RPM , dapat disesuaikan agar sesuai dengan kecepatan perjalanan las dengan tepat.
Pengatur posisi miring dan putar menyediakan dua sumbu gerakan — sumbu kemiringan (biasanya 0–135°) dan sumbu rotasi — memungkinkan bagian kompleks diposisikan ulang ke hampir semua sudut tanpa melepaskan penjepit. Mereka adalah jenis pengatur posisi standar yang paling serbaguna dan banyak digunakan untuk fabrikasi struktural, rangka peralatan pertanian, dan penimbangan komponen otomotif 100–10.000kg .
Headstock-tailstock positioner menopang benda kerja yang panjang dan berat di antara dua ujung yang digerakkan — headstock (bertenaga) dan tailstock (menopang atau bertenaga). Konfigurasi ini penting untuk pengelasan poros, gandar, boom, dan balok yang panjang bagiannya melebihi 1–2 meter dan harus diputar terus menerus. Kapasitas beban berkisar dari 500kg hingga 50.000kg dengan jarak pusat hingga 10 meter atau lebih.
Ferris wheel positioner memasang dua perlengkapan benda kerja pada sisi berlawanan dari rangka yang berputar, memungkinkan satu bagian dilas sementara bagian lainnya dimuat atau dibongkar — secara signifikan meningkatkan waktu arc-on 85–95% dibandingkan 40–60% pada pengaturan stasiun tunggal. Mereka banyak digunakan dalam sel pengelasan robotik bervolume tinggi untuk suku cadang sasis otomotif, hub roda, dan komponen knalpot.
Pengatur posisi trunnion memutar rakitan yang besar dan besar — seperti boom peralatan konstruksi, rangka nacelle turbin angin, dan bagian kapal — di sekitar sumbu horizontal menggunakan dua cincin trunnion. Dirancang untuk beban ekstrim 10.000–500.000kg , biasanya dipasang di lantai di bengkel fabrikasi berat dengan akses derek di atas kepala.
Manipulator kolom dan boom menggabungkan positioner pengelasan dengan boom yang dapat disesuaikan yang memposisikan obor las di atas benda kerja besar yang diam atau berputar perlahan. Boom menyediakan perjalanan X, Y, dan Z 1–10 meter per sumbu , menjadikan sistem ini solusi standar untuk lapisan memanjang bejana tekan, fabrikasi tangki besar, dan pengelasan struktur lepas pantai.
| Tipe Pemosisian | Sumbu Gerak | Kapasitas Beban Khas | Aplikasi Utama |
|---|---|---|---|
| Meja putar | 1 (rotasi) | 50kg – 100.000kg | Pipa, flensa, bejana tekan |
| Miringkan dan Putar | 2 (rotasi kemiringan) | 100kg – 10.000kg | Bingkai struktural, peralatan ag |
| Headstock-Tailstock | 1–2 (rotasi) | 500kg – 50.000kg | Poros, balok, fabrikasi panjang |
| Kincir Ria (Bingkai H) | 2 (perlengkapan bingkai) | 100 kg – 3.000 kg per sisi | Sel robotik, bagian bervolume tinggi |
| Trunnion | 1 (rotasi) | 10.000kg – 500.000kg | Fabrikasi berat, konstruksi |
| Kolom & Boom | 3 (rotasi X, Y, Z) | Stasioner / sangat besar | Tangki, bejana tekan, lepas pantai |
Tabel 1: Perbandingan jenis positioner pengelasan berdasarkan sumbu gerak, kapasitas beban, dan aplikasi utama.
Itu jenis robot las mencakup spektrum arsitektur mekanis yang luas, masing-masing dirancang untuk kombinasi jangkauan, muatan, presisi, dan fleksibilitas yang berbeda. Memilih jenis robot yang tepat sama pentingnya dengan memilih proses pengelasan — arsitektur yang salah membatasi akses, mengurangi kemampuan pengulangan, atau menambah waktu siklus jika tidak diperlukan.
Robot artikulasi adalah jenis yang dominan dalam otomatisasi pengelasan, terhitung lebih dari itu 70% dari semua robot las terpasang secara global. Enam sambungan putarnya meniru seluruh gerakan lengan manusia, memungkinkan obor mengakses geometri sambungan yang kompleks dari hampir semua sudut. Kapasitas muatan berkisar dari 3kg hingga 20kg untuk aplikasi obor las, dengan jangkauan amplop 600 mm hingga 3.100 mm . Pengulangan posisi biasanya ±0,02–0,08mm .
Robot SCARA (Lengan Robot Artikulasi Kepatuhan Selektif) beroperasi pada bidang horizontal dengan sumbu Z vertikal, sehingga cocok untuk pengelasan titik pada rakitan datar atau melengkung lembut seperti rumah elektronik, komponen lembaran logam tipis, dan komponen interior otomotif. Sumbu vertikalnya yang kaku memberikan kemampuan pengulangan yang sangat baik ±0,01–0,02mm namun membatasi akses ke sambungan yang sangat tersembunyi dibandingkan dengan robot artikulasi 6 sumbu.
Robot las kartesius bergerak sepanjang tiga sumbu linier (X, Y, Z) yang dipasang pada struktur gantri di atas kepala, menutupi selubung kerja 1 m × 1 m hingga 20 m × 10 m atau lebih besar. Mereka unggul dalam pengelasan panel datar besar, bagian pembuatan kapal, dan baja jembatan di mana tidak ada robot berlengan tunggal yang memiliki jangkauan yang memadai. Gerakan liniernya membuat pemrograman menjadi mudah dan akurasi jalur menjadi sangat tinggi — biasanya ±0,1mm melintasi bentang besar.
Robot las kolaboratif (cobot) dirancang untuk bekerja dengan aman bersama operator manusia tanpa perlindungan keselamatan penuh, menggunakan sensor torsi gaya untuk mendeteksi kontak dan berhenti seketika. Cobot pengelasan biasanya menawarkan muatan 5–16kg dan jangkauan 850–1.300mm . Mereka ideal untuk produksi dalam jumlah kecil dan campuran tinggi yang memerlukan pemrograman ulang secara berkala — waktu penyetelan untuk komponen baru dapat dikurangi menjadi di bawah 30 menit menggunakan pemrograman pengajaran yang dipandu tangan.
Robot tujuh sumbu menambahkan lintasan linier atau sambungan lengan berlebihan ke arsitektur 6 sumbu standar, memberikan robot tingkat kebebasan tambahan untuk menjangkau rintangan, mempertahankan sudut obor di ruang sempit, dan menghindari posisi singularitas. Mereka semakin banyak digunakan dalam pengelasan dirgantara, fabrikasi struktur kompleks, dan sel pengatur posisi terintegrasi di mana sumbu robot dan pengatur posisi dikoordinasikan secara bersamaan. Sistem 7 sumbu yang dipasang di track dapat menempuh jarak linier sebesar hingga 50 meter .
Robot pengelasan titik adalah robot artikulasi muatan berat yang dikonfigurasi secara khusus untuk membawa senjata pengelasan titik resistensi, yang biasanya berbobot 40–150kg . Mereka adalah tulang punggung produksi otomotif berwarna putih, yang dibutuhkan oleh satu bodi kendaraan 3.000–5.000 titik las diselesaikan dalam waktu kurang dari 60 detik menggunakan sel terkoordinasi yang terdiri dari 10-20 robot. Muatan berkisar dari 100kg hingga 500kg untuk konfigurasi senjata berat.
| Jenis Robot | sumbu | Muatan | Pengulangan | Proses Pengelasan Terbaik |
|---|---|---|---|---|
| Artikulasi (6 sumbu) | 6 | 3–20kg | ±0,02–0,08mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20kg | ±0,01–0,02mm | Spot, pengelasan mikro |
| Cartesian (Gantry) | 3–5 | 20–500kg | ±0,1mm | SAW, MIG (panel besar) |
| Kolaboratif (Cobot) | 6–7 | 5–16kg | ±0,03–0,1mm | MIG, TIG (campuran tinggi) |
| Tujuh Sumbu | 7 | 5–20kg | ±0,02–0,05mm | TIG, laser, geometri kompleks |
| Robot Pengelasan Titik | 6 | 100–500kg | ±0,1–0,2mm | Pengelasan titik resistensi |
Tabel 2: Perbandingan jenis robot las berdasarkan sumbu, muatan, kemampuan pengulangan, dan proses pengelasan yang direkomendasikan.
Mengintegrasikan pengatur posisi pengelasans dengan robot pengelasan menciptakan sel pengelasan multi-sumbu terkoordinasi di mana sumbu pengatur posisi diperlakukan sebagai sumbu robot eksternal — disinkronkan secara real-time dengan pengontrol robot sehingga pergerakan benda kerja dan pergerakan obor terjadi secara bersamaan. Ini dikenal sebagai gerakan terkoordinasi or koordinasi sumbu eksternal , dan ini memberikan beberapa keuntungan penting:
Itu productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrik | Tanpa Pengatur Posisi | Dengan Positioner |
|---|---|---|
| Posisi las | Semua posisi (1G–6G) | Datar/horizontal (1G/2F) |
| Kecepatan pengumpanan kawat (MIG) | 4–7 m/mnt | 8–15 m/mnt |
| Tingkat pengendapan | 2–4kg/jam | 5–12kg/jam |
| Tingkat pengerjaan ulang/kerusakan | 3–8% | 0,5–1,5% |
| Waktu arc-on (sel robot) | 50–65% | 85–95% |
| Risiko ergonomis operator | Tinggi (di atas kepala / canggung) | Rendah (datar / duduk) |
Tabel 3: Perbandingan kinerja pengelasan dengan dan tanpa integrasi positioner dalam sel pengelasan robot.
Kombinasi jenis positioner dan jenis robot yang berbeda optimal untuk setiap industri berdasarkan persyaratan geometri bagian, volume, dan kualitas:
Otomotif mengandalkan produksi body-in-white robot pengelasan titik (muatan 6 sumbu, 100–500 kg) dipasangkan dengan positioner kincir ria untuk mencapai throughput yang diperlukan untuk produksi massal. Bengkel bodi biasa diterapkan 200–400 robot las melintasi beberapa sel terkoordinasi, menghasilkan badan kendaraan baru setiap 60–90 detik.
Penggunaan pengelasan pipa dan bejana melingkar pengatur posisi meja putar atau headstock-tailstock dengan robot las MIG atau TIG artikulasi . Positioner memutar pipa sementara robot mempertahankan posisi obor tetap — suatu teknik yang mencapai kualitas las yang memenuhi persyaratan kode ASME Bagian IX dan API 1104 dengan penetrasi akar yang konsisten di seluruh sambungan dari Diameter 50 mm hingga 2.000 mm .
Pengelasan panel besar dalam penggunaan pembuatan kapal Robot las gantri kartesius dengan submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to panjang 20 meter . Bagian lambung melengkung dan rakitan T-beam digunakan pengatur posisi trunnion untuk memutar unit struktural besar (50–200 ton) sementara robot MIG artikulasi menyelesaikan pengelasan fillet dan butt.
Pabrikan kontrak dengan campuran tinggi dan volume rendah mendapatkan keuntungan terbesar dari hal ini robot las kolaboratif (cobot) dipasangkan dengan kompak pengatur posisi miring dan putar . Sel las cobot dapat diprogram ulang untuk komponen baru dalam waktu kurang dari 30 menit, menjadikannya layak secara ekonomi untuk ukuran batch sekecil 5–50 bagian — jauh di bawah ambang batas 500 bagian yang biasanya diperlukan untuk membenarkan investasi sel pengelasan robot tradisional.
Mencocokkan positioner dan jenis robot yang tepat dengan aplikasi Anda memerlukan evaluasi lima parameter inti:
A perlengkapan las adalah alat penjepit statis yang menahan benda kerja pada posisi tetap selama pengelasan. SEBUAH pengatur posisi pengelasan adalah sistem gerak bertenaga yang secara aktif menggerakkan dan memutar benda kerja selama atau di antara pengelasan. Perlengkapan memprioritaskan akurasi dimensi dan kemampuan pengulangan; positioner memprioritaskan aksesibilitas bersama dan optimalisasi posisi. Dalam praktiknya, perlengkapan hampir selalu dipasang pada pengatur posisi untuk mendapatkan manfaat dari keduanya.
Untuk aplikasi campuran tinggi dan volume rendah, ya — cobot bisa lebih hemat biaya dan fleksibel. Namun, cobot beroperasi pada kecepatan yang lebih rendah (biasanya 30–50% lebih lambat dibandingkan robot industri dalam mode pengelasan karena batas kecepatan keselamatan saat ada manusia) dan membawa muatan yang lebih rendah. Untuk produksi khusus bervolume tinggi, robot las artikulasi 6 sumbu tradisional tetap unggul dalam hasil produksi, siklus kerja, dan biaya per pengelasan jangka panjang.
Pengatur posisi miring dan putar standar ditambahkan 2 sumbu eksternal ke pengontrol robot, sehingga total sumbu terkoordinasi dari sel robot 6 sumbu menjadi 8. Headstock-tailstock dengan kedua ujungnya digerakkan menambah 2 sumbu; pengatur posisi kincir ria (rotasi perlengkapan bingkai) menambahkan 2–3 sumbu. Pengontrol robot modern mendukung hingga 18–27 total sumbu terkoordinasi , memungkinkan sel multi-robot dan multi-positioner yang kompleks.
Semua proses pengelasan busur utama digunakan dengan robot pengelasan. MIG/MAG (GMAW) adalah yang paling umum — sekitar 65% dari semua pengelasan busur robotik. TIG (GTAW) digunakan untuk baja tahan karat dan titanium yang membutuhkan kualitas tertinggi. Pengelasan plasma menangani pengelasan lubang kunci presisi pada material tipis. Pengelasan laser berkembang pesat untuk otomotif dan elektronik. Busur terendam (SAW) digunakan secara eksklusif pada robot Gantry Cartesian untuk pengelasan datar deposisi tinggi.
Untuk produksi volume menengah (5.000–50.000 bagian/tahun), sel las robotik lengkap dengan integrasi positioner biasanya menghasilkan laba atas investasi dalam 18–36 bulan . ROI didorong oleh pengurangan biaya tenaga kerja (satu operator mengawasi 2–4 robot vs. 4–8 tukang las manual), pengurangan biaya pengerjaan ulang (tingkat kerusakan turun dari 5–8% menjadi di bawah 1,5%), dan peningkatan produksi (40–80% lebih banyak suku cadang per shift). Aplikasi otomotif bervolume tinggi sering kali mencapai ROI di bawah 12 bulan .
Ya. Untuk gerakan terkoordinasi, positioner harus dikonfigurasi sebagai sumbu eksternal denganin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 jam kalibrasi dan pengujian oleh integrator terlatih. Setelah dikonfigurasi, program robot secara otomatis menyinkronkan positioner dan gerakan obor — tidak diperlukan pemrograman positioner terpisah.
Positioner pengelasan dan berbagai jenis robot las merupakan teknologi pelengkap yang, jika dipadukan dan diintegrasikan dengan tepat, akan menghasilkan kemampuan manufaktur yang tidak dapat dicapai sendirian. Positioner memastikan setiap sambungan selalu berada pada posisi pengelasan optimal; robot memberikan eksekusi yang konsisten dan tak kenal lelah dengan kecepatan dan tingkat kualitas yang tidak dapat ditandingi oleh proses manual. Baik Anda melengkapi bengkel kerja dengan sel cobot-and-tilt-positioner yang ringkas atau merekayasa jalur las titik otomotif bervolume tinggi dengan ferris wheel positioner dan 20 robot artikulasi, kunci kesuksesan terletak pada pencocokan jenis positioner, arsitektur robot, dan proses pengelasan yang tepat dengan geometri komponen, volume produksi, dan persyaratan kualitas spesifik Anda.
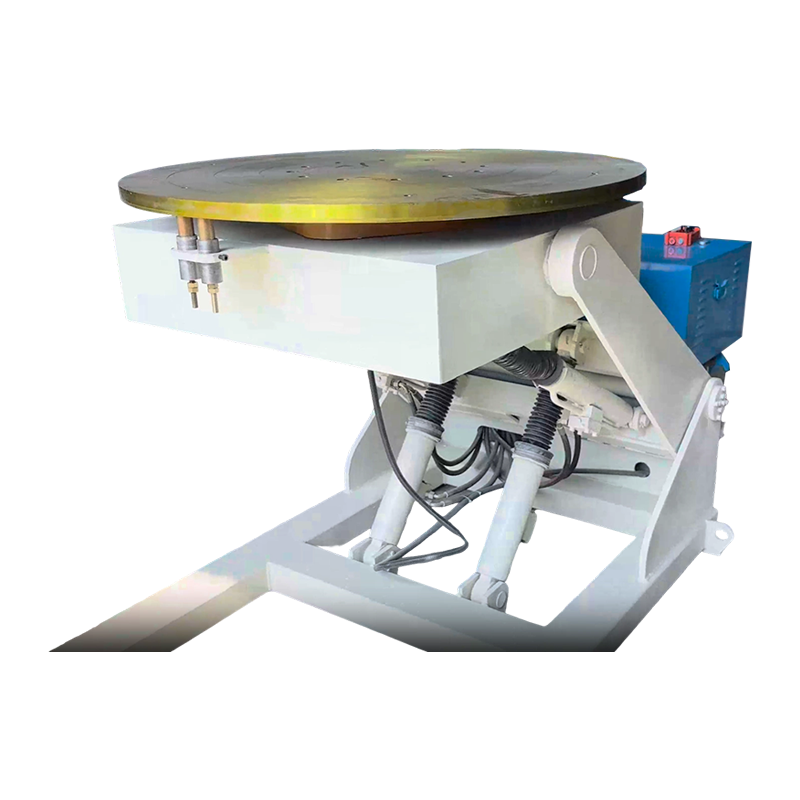
Positioner Pengelasan Konvensional Hidraulik 3T adalah peralatan yang digerakkan secara hidrolik yang digunakan untuk memposisikan dan memutar bend...
See Details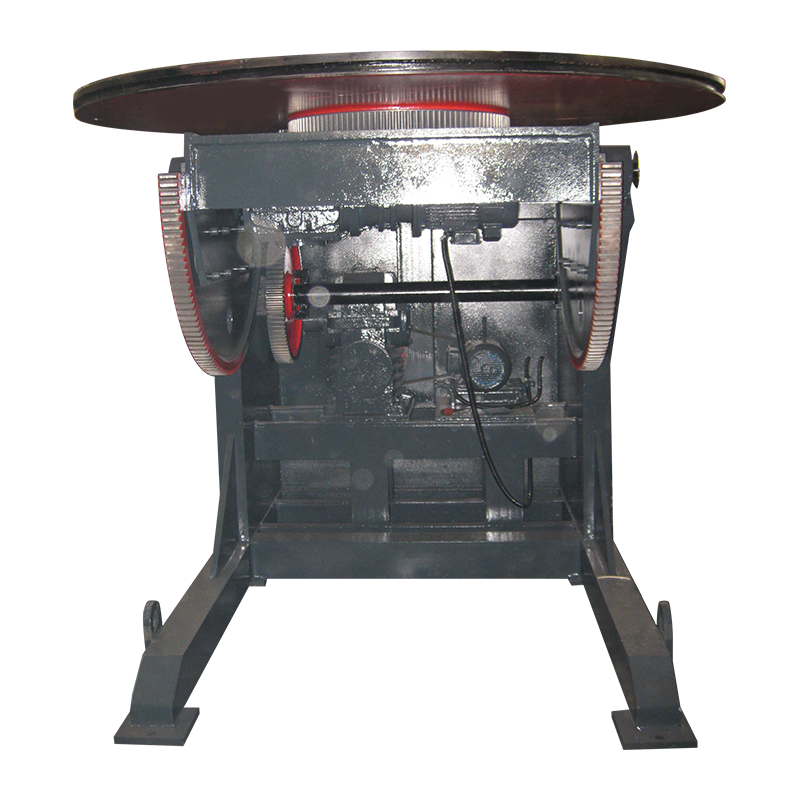
Positioner Pengelasan Konvensional 50T adalah perangkat yang dirancang khusus untuk aplikasi pengelasan tugas berat, terutama digunakan untuk mempo...
See Details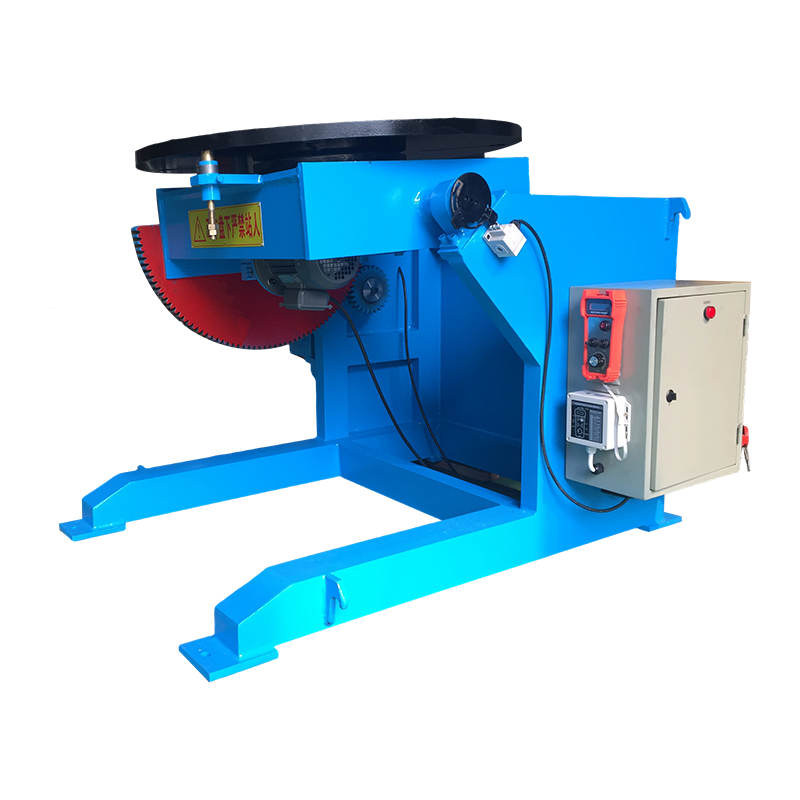
1T Conventional Welding Positioner adalah peralatan standar khusus untuk pengelasan benda kerja tingkat 1T. Ini mengadopsi transmisi konvensional d...
See Details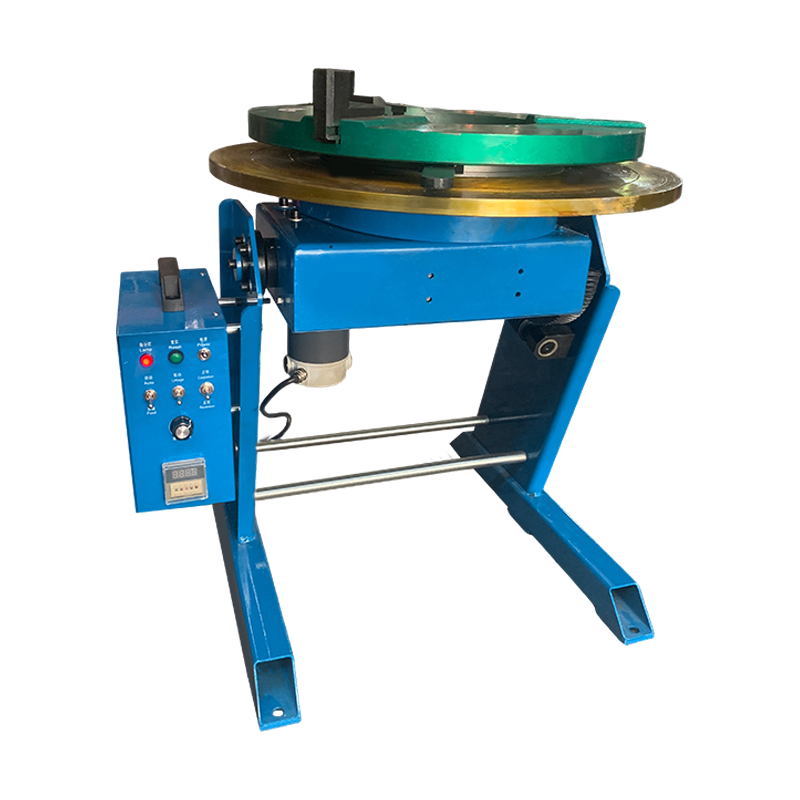
Positioner Pengelasan Konvensional 200KG dirancang khusus untuk mengelas benda kerja berat berukuran kecil dan sedang. Ini mengintegrasikan rotasi ...
See Details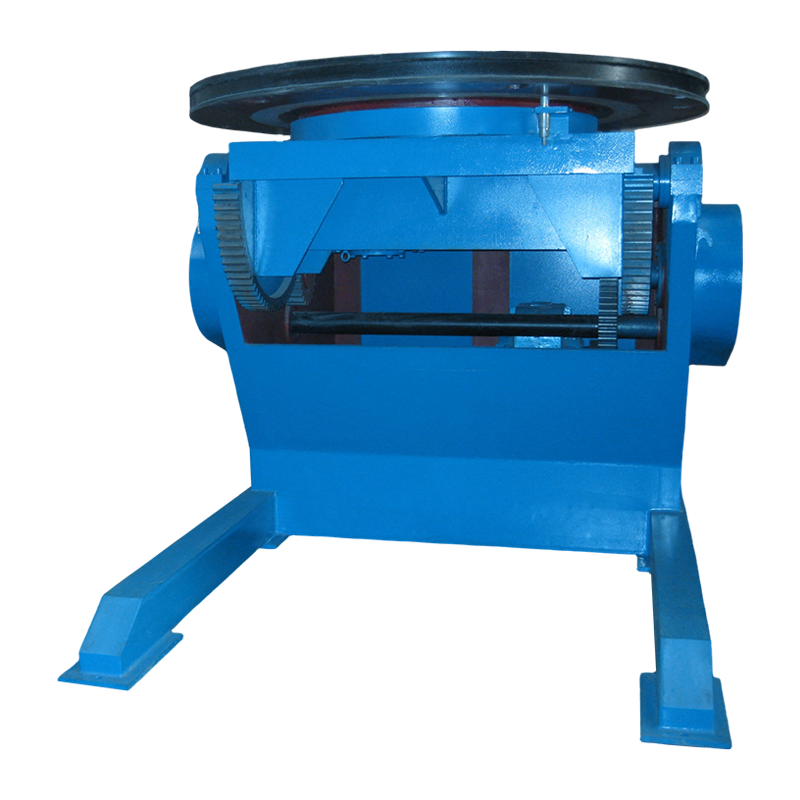
Positioner Pengelasan Konvensional 20T adalah mesin tugas berat yang dirancang khusus untuk menangani benda kerja yang besar dan berat. Ini memberi...
See Details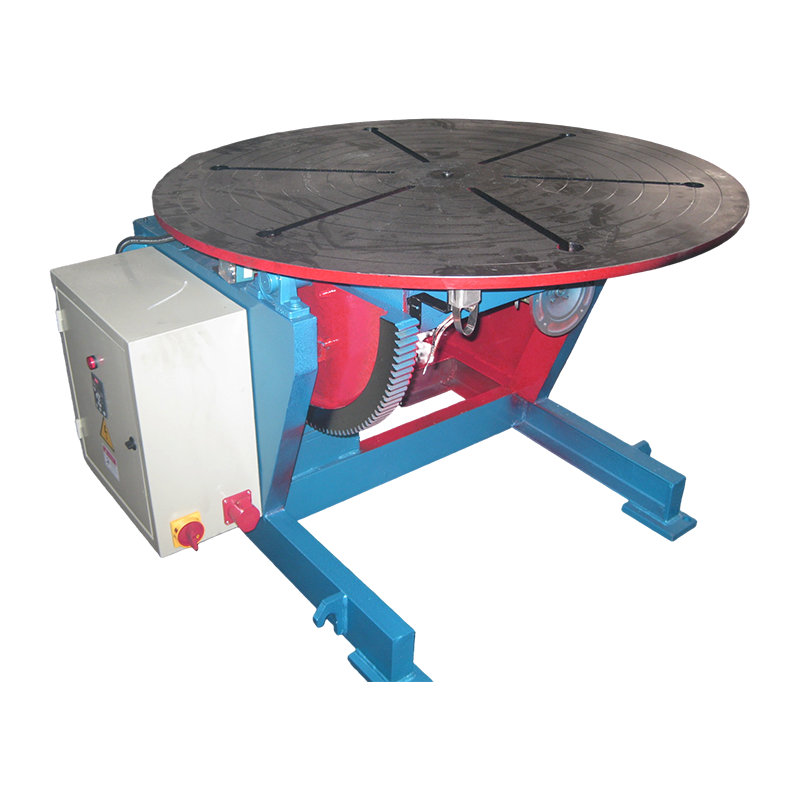
Welding Positioner Konvensional 2T adalah perangkat yang dirancang khusus untuk penentuan posisi dan rotasi benda kerja dalam operasi pengelasan. K...
See DetailsHak Cipta 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Semua Hak Dilindungi Undang-undang Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com